传感器金属壳体经过机加工后,螺纹牙谷、盲孔底部和台阶面残留的切削油、金属碎屑和抛光蜡,必须彻底清除才能保证装配精度和镀层附着力。在不少工厂的排产表上,壳体清洗被默认为“小工序”——不占关键路径,不需要专人盯。但实际情况恰恰相反:一批壳体进入清洗槽后,操作员发现螺纹牙谷和装配接缝处仍有油膜残留,不得不整批返洗;返洗之后表面又出现了水印,需要人工逐一擦拭;等到终于装配合格,下游的交付窗口已经被压缩了大半。
问题的根源,往往不在清洗时间不够长,而在清洗方式本身的选择。超声波清洗与喷淋清洗,虽然同属工业清洗的常见手段,但在传感器壳体这类精密工件的清洗任务中,两者的能力边界存在本质差异。
喷淋清洗的核心逻辑是“用水流的动能冲刷表面”。高压泵将清洗液加压后,通过喷嘴形成射流,冲击工件表面,把附着的污物冲走。这种方式在处理大面积平面、简单几何形状的工件时效率很高,节水省时,自动化程度也容易做上去。
但传感器壳体不是简单几何形状。它通常带有螺纹牙谷、盲孔、台阶面和装配接缝,这些结构的共同特征是:入口窄、纵深大、内壁曲折。喷淋射流遇到盲孔时,水流在孔口形成涡流,不仅无法深入孔底,反而会将已经松动的切屑和油污推向孔道更深处;在油道90°转弯处,流体动能急剧衰减,碎屑被越压越紧。螺纹牙谷的情况类似——牙底宽度往往只有零点几毫米,射流的能量在牙尖处就已经被耗散,根本到不了牙谷底部。
还有一个容易被忽略的问题:喷淋是“单向覆盖”。工件放在传送带或转盘上,喷淋头从固定角度喷射,壳体的背面、底面和内部盲区往往处于喷淋的阴影中。操作员通过调整工装翻转工件可以部分弥补,但这增加了工序复杂度和节拍时间,且翻转过程中的二次污染风险始终存在。
超声波清洗解决这一难题的方式,与“洗得更用力”完全不同。它依靠的是空化效应——换能器将高频电信号转化为机械振动,在清洗液中产生数以万计的微米级空化气泡。这些气泡在声场交替的正负压作用下迅速膨胀,又在极短时间内剧烈闭合崩塌,瞬间释放出局部高温和高压冲击波。
关键在于:空化效应的发生不依赖液体的宏观流动方向。只要清洗液能够浸润的区域——无论螺纹牙谷多窄、盲孔多深——空化气泡都能抵达并在原位爆破。以一颗带有微小螺纹的传感器壳体为例,空化泡在螺纹开口处形成,跟随声波沿螺旋沟槽逐步向根部延伸,迫使清洗液进入哪怕逼仄的螺纹底径区域。气泡在金属表面与碎屑颗粒界面处炸裂,产生的微射流直接冲击附着物,使金属屑松动、油膜乳化并从基底剥落。
随后,超声波引发的声流效应驱动清洗液在缝隙内部形成微循环流动,将脱落的污染物迅速带出,防止再次沉积。整个过程无机械接触,零物理损伤,一致性远超人工擦拭。
但这并不意味着超声波在所有场景中都优于喷淋。在清洗大型结构件、去除表面浮尘或处理大面积平面工件时,喷淋的效率优势仍然明显。超声波清洗机的有效作用范围受槽体尺寸和声场分布的限制,工件必须能放入清洗槽内。两者的定位不同:喷淋解决的是“表面和开放区域的快速冲洗”,超声波解决的是“缝隙、盲孔和内腔的深度剥离”。
传感器壳体清洗中有一个隐蔽的难题——水印。壳体经过超声波清洗后,油污被剥离得干干净净,工件从清洗槽中取出时看起来一切正常。但干燥之后,壳体表面和缝隙边缘浮现出一层雾状的白色痕迹,肉眼可见,擦拭不去。
水印的本质是漂洗水中的矿物质、清洗剂残留或颗粒物在液滴蒸发后的沉积物。这些沉积物附着在壳体表面或缝隙口,会改变局部表面能,导致密封胶粘接强度下降、密封圈贴合不严。初期气密测试可能通过,但在高低温循环或长期振动后出现微渗漏。
一个常见的误判是“没吹干”。操作员延长烘干时间、提高热风温度,问题却依然存在。原因在于干燥只能去除水分,无法消除已经溶解在水中的非挥发物质——进入干燥工位前的那滴“水”里含有什么,决定了干燥后留下什么。解决水印不能靠单点优化,而需要把漂洗水质控制和干燥方式作为一条完整的工艺链来设计。
在传感器壳体清洗这一细分场景中,蓝鲸超声的工程方案提供了一个值得关注的实践样本。
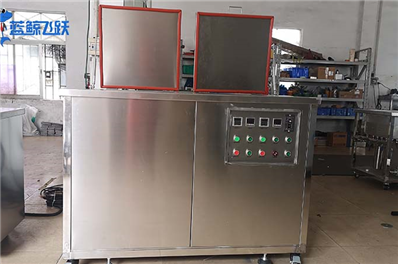
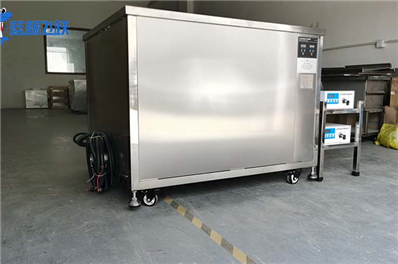
蓝鲸超声是深圳洁泰集团旗下专注超声波清洗设备研发与生产的品牌,技术团队从2003年起从事超声波设备制造,在深圳、东莞两地拥有超过1.3万平方米的生产基地。其核心能力在于针对异形工件和敏感表面的非标定制清洗方案,服务的工业企业超过1000家。
针对传感器壳体的清洗需求,蓝鲸的应对思路从“洗得净”延伸到“洗不伤”和“洗得干”。在频率方案上,蓝鲸的主力机型支持多频段输出和智能切换:在同一清洗流程中先以较低频率完成大颗粒油污和碎屑的预剥离,再切换至较高频率对螺纹牙谷和装配接缝中的微米级残留进行精细化清洗。较高频率的空化气泡更细小密集,冲击力温和而均匀,能够在清除微米级残留的同时避免对壳体表面造成损伤。
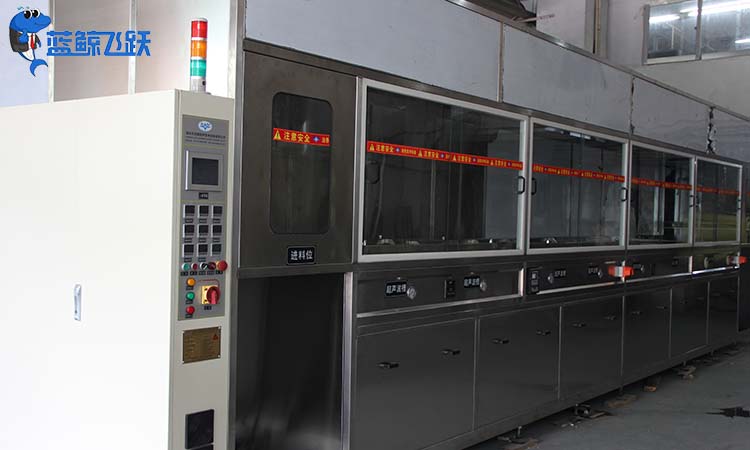
批量清洗中划伤的首要来源是零件之间的直接碰撞。蓝鲸针对不同传感器壳体的几何特征,提供非标定制的清洗篮和料架,为每颗壳体设计独立支撑位或采用柔性涂层隔离材料,从根源上消除零件之间的金属接触。配合多槽全自动清洗线将清洗过程分解为预洗、超声波精洗、多级漂洗和热风干燥等独立工序,每一道工序只完成特定任务,已剥离的颗粒被及时排出清洗区,杜绝污染物回流造成的二次划伤。
在水印控制方面,蓝鲸的漂洗段设计考虑壳体带出量和结构复杂程度,采用多级逆流漂洗,末级使用可控水质的漂洗介质,从根源上减少钙镁离子的引入。干燥阶段则根据壳体的螺纹孔和窄缝结构选择合适方式,缩短液滴在工件表面的停留时间。
超声波清洗与喷淋清洗之间不存在[敏感词]优劣。喷淋适合大面积、简单几何、快速节拍的清洗任务;超声波则适合带有盲孔、螺纹、窄缝等复杂特征的精密工件。对于传感器金属壳体而言,密封面的清洁度直接关系到装配后的长期可靠性——螺纹牙谷和盲孔底部的微米级残留,喷淋够不到,人工刷不到,只有超声波的空化效应能够在不损伤工件的前提下实现有效剥离。
当清洗成为产线的一个节拍节点时,衡量标准就变了:工厂需要的不是某一次洗出[敏感词]的洁净度,而是每一批都能在固定时间内达到一致的清洁水平。蓝鲸超声将清洗从依赖个人经验的“手艺活”转化为可稳定执行的产线工序,让传感器壳体清洗不再是那个被反复返工却找不到根因的“小工序”。
咨询电话:400-873-8568
为您按需求定制个性化超声波清洁方案,全程360°服务